Дельта-робот X-Delta 5
Документация
Цена: Под заказ
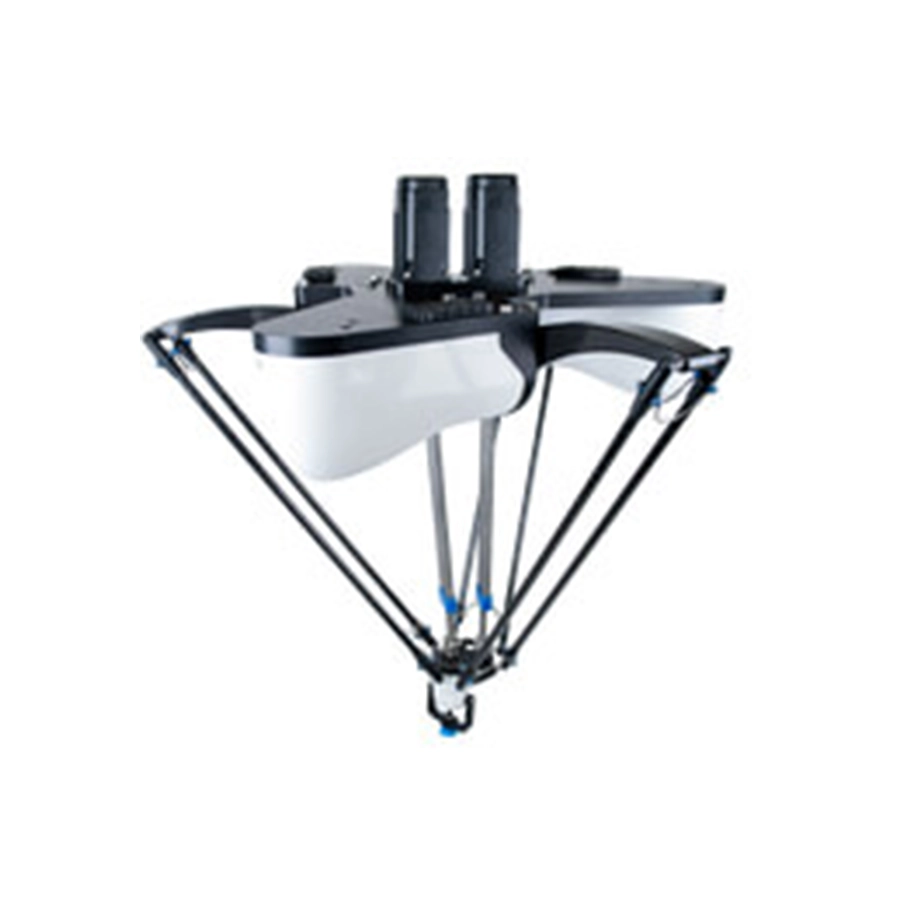
Пятиосевой дельта-робот X-Delta 5 не только поворачивает захват вокруг вертикали, но и наклоняет его осью RY. Под этим именем серию ведёт OMRON Europe, в даташите она названа Delta robot 5 axes: три исполнения CR_UGD5 с рабочей зоной от 650 до 1300 мм в диаметре и грузом до 1 кг, у самого малого — до 150 циклов/мин. Три рычага дают перемещение X, Y и Z, четвёртая ось вращает захват (RZ), пятая наклоняет (RY); двигатели всех пяти осей установлены на роботе, а сервоприводы 1S заказываются к нему. Движением робота управляет NJ Robotics: на один такой контроллер приходится до восьми роботов, если хватает осей его процессорного модуля.
С тем же контроллером работают ещё два дельта-робота каталога: X-Delta 3+1 — три рычага и поворотная ось по заказу, груз от 1 до 10 кг, и X-Delta 2+1 — два рычага и ход от 800 до 1500 мм при грузе от 3 до 35 кг. Сервоприводы 1S описаны в карточке 1S раздела «Сервоприводы», контроллеры — в карточке NJ, остальные роботы OMRON собраны в разделе «Промышленные роботы».
Характеристики
| Исполнения | CR_UGD5_XL, CR_UGD5 и CR_UGD5_XS — рабочая зона Ø 1300, 1100 и 650 мм |
|---|---|
| Ход по Z | XL — 250 мм на полном круге, 400 мм в середине на Ø 870 мм; CR_UGD5 — 250 и 400 мм, середина — Ø 670 мм; XS — 200 и 270 мм, середина — Ø 407,5 мм |
| Поворот и наклон | RZ — ±180° в заводской настройке, её можно изменить; угол наклона RY ограничен механически |
| Груз | не более 1 кг, одинаково для трёх исполнений |
| Циклов в минуту | XL — 120, CR_UGD5 — 125, XS — 150; цикл с грузом 0,1 кг: 305 мм по горизонтали и 25 мм по вертикали |
| Время цикла | путь 25 × 305 × 25 мм, порядок XL / CR_UGD5 / XS; груз 0,1 кг — 0,50 / 0,48 / 0,40 с, 0,5 кг — 0,57 / 0,55 / 0,47 с, 1 кг — 0,69 / 0,67 / 0,59 с (руководство) |
| Повторяемость | X, Y, Z — ±0,2 мм; RY, RZ — ±0,3°; при неизменной температуре окружающей среды |
| Двигатели | входят в робот: на рычагах 1–3 — R88M-1L1K030T-BS2 по 1000 Вт, на осях 4 и 5 — R88M-1M75030T-BS2 по 750 Вт |
| Редукторы | рычаги — 1:31, оси RY и RZ — 1:10 |
| Предельный момент | 12,5 Н·м по RZ и по RY; для роботов из заказов до сентября 2023 года руководство даёт по RZ 7 Н·м |
| Ограничители хода | механические упоры на осях X, Y, Z и программные пределы |
| Среда | работа — от +5 до +45 °C; на складе — от −15 до +60 °C; относительная влажность до 90 %; IP65; шум ниже 68 дБ(A) |
| Масса | XL и CR_UGD5 — 70 кг, XS — 65 кг |
Что заказывают к роботу
| Сервоприводы 1S | R88D-1SN15H-ECT — по одному на каждый из трёх рычагов, R88D-1SN08H-ECT — на ось поворота и на ось наклона |
|---|---|
| Кабели энкодеров | R88A-CR1B…NF-E к рычагам, R88A-CR1A…CF-E к осям 4 и 5 |
| Силовые кабели | рычаги — R88A-CA1C…BF-E, в нём и жилы тормоза; оси 4 и 5 — R88A-CA1A…SF-E без тормоза плюс отдельный тормозной R88A-CA1A…BF-E |
| Длина кабелей | 1,5; 3; 5; 10; 15 или 20 м |
| Контроллер | NJ Robotics: NJ501-4500 (64 оси), NJ501-4400 (32 оси), NJ501-4300 и NJ501-4320 (по 16 осей, у 4320 дополнительно подключение к базе данных) ведут до восьми дельта-роботов по числу осей; NJ501-4310 (16 осей) — один робот |
| Питание контроллера | NJ-PA3001 на 220 В AC или NJ-PD3001 на 24 В DC |
| Среда разработки | Sysmac Studio, начиная с 1.03 |
| Камера | датчик зрения FQ-M: цветные FQ-MS120-ECT (NPN) и FQ-MS125-ECT (PNP), монохромные FQ-MS120-M-ECT и FQ-MS125-M-ECT |
Установка и уход
Поднимают робот стропами за два рым-болта, ввёрнутых в опорную плиту, или вилочным погрузчиком — при перевозке он может наклониться. Опорная поверхность рамы должна быть обработанной; крепят робот тремя болтами M16, у болта класса 6.8 момент затяжки 140 Н·м. Руководство даёт две разметки отверстий, через 120° и прямоугольную, и советует поставить один из двигателей по направлению движения конвейера: так проще программировать. Чем тяжелее захват и чем дальше его центр масс от базовой точки TCP, тем ниже быстродействие; провода к захвату ведут по плите, первичному и вторичному рычагам, оставляя в шарнирах большие петли.
Пружины и шарнирные чашки служат одинаково и меняются вместе — ежегодно либо каждые 3800 часов работы. Скрипящие чашки снимают и продувают сжатым воздухом, смазывать их нельзя. Подшипники скольжения осей поворота и наклона меняют через 3000 рабочих часов, не реже одного раза в год, а при большом люфте — раньше: износ зависит от траектории, груза, скорости и числа поворотов. Робот моют губкой или мягкой тканью с мылом либо мягким средством в тёплой воде, потом ополаскивают чистой; масляные пятна снимают спиртом, мойки высокого давления для него не годятся.
Программные пределы рычагов для роботов из заказов начиная с сентября 2023 года: XL — от −34° до 93,5°, CR_UGD5 — от −47° до 99,5°, XS — от −47° до 104°. У более ранних — от −35° до 88° (XL и CR_UGD5) и от −48° до 102° (XS). Неверно заданный предел грозит ударом рычага о корпус или раму.
Документы
Основной документ — даташит Delta robot 5 axes: характеристики, чертежи и коды для заказа; его код, Cat.No.SysCat_I204E-EN-03, напечатан на последней странице, текст английский. Подъём, крепление, калибровку, обслуживание, программные пределы, время цикла и запасные части описывает руководство пользователя I205E-EN-03B, тоже английское. Оба файла — в «Документации» карточки.