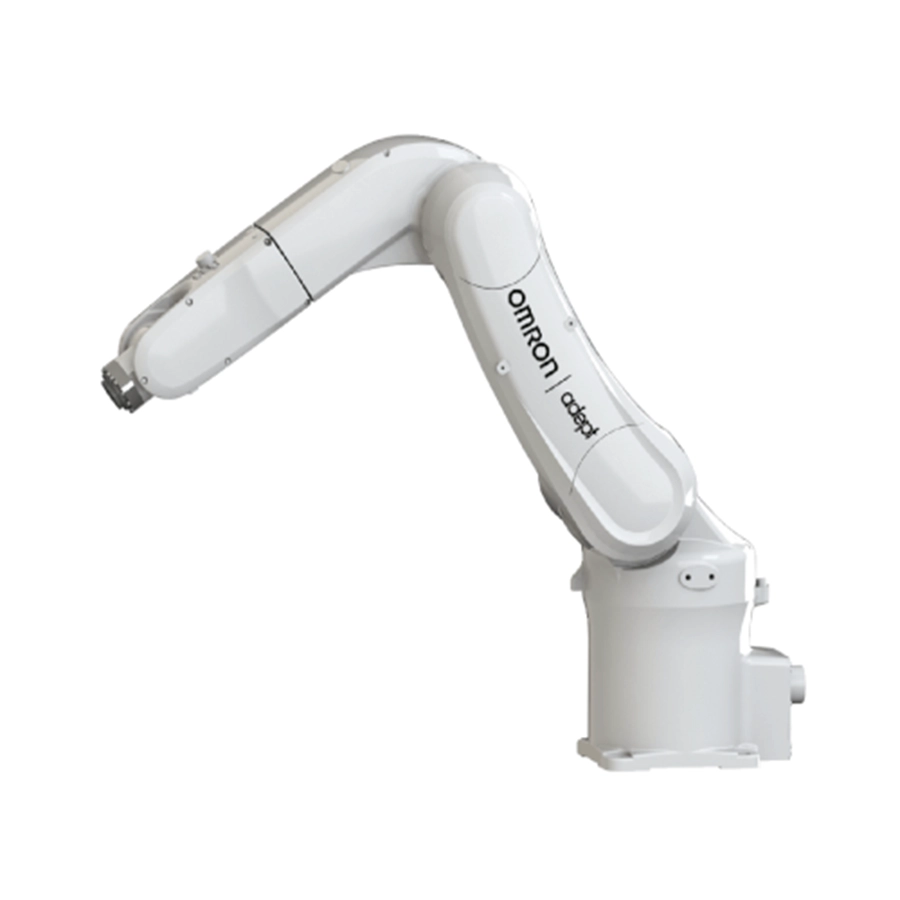
Робот с шарнирными сочленениями Viper
Документация
Даташит OMRON Viper 650/850 I897-E-01 (PDF, на английском)
Каталог OMRON Industrial Robotics Automation Catalog I822-E1-22 (PDF, на английском)
Руководство пользователя OMRON Viper 650/850 с eMB-60R I599-E-05 (PDF, на английском)
Руководство пользователя OMRON Viper 650/850 с EtherCAT I654-E-02 (PDF, на английском)
Брошюра OMRON «Роботизация. Обзор промышленных роботов» industrial_robot_i822-e1_br_ru_01 (PDF, на русском)
Цена: Под заказ
Шесть осей, груз до 5 кг и вылет 653 или 855 мм — так OMRON описывает шарнирных роботов Viper 650 и 850. Назначение по OMRON — сложная механическая сборка, перенос материалов, инспекция и упаковка; абсолютные энкодеры высокого разрешения, как пишет OMRON, дают точность, ровное движение на малой скорости и простую калибровку. Систему управления выбирают при заказе. Standard Control — блок eMB-60R, в котором и усилитель, и контроллер, с подключением по Ethernet и программированием в ACE, при желании со SmartController EX. При Integrated Control роботом управляет блок eCS-ECAT: по EtherCAT он подчинён контроллеру NJ501-R, а программы пишут в Sysmac Studio. Крепление — на стол либо перевёрнутое; кроме стандартного, есть исполнения IP54/65 и для чистых помещений.
Четырёхосевые SCARA-роботы OMRON с грузом до 5 и 5,5 кг — Cobra и eCobra; для перекладки с конвейера — параллельные Hornet и Quattro. Весь выбор — в разделе «Промышленные роботы», контроллеры NJ — в карточке NJ, камеры для задач с наведением по изображению — в разделе «Системы технического зрения».
Характеристики
| Модели | Viper 650 — вылет 653 мм и 34 кг; Viper 850 — 855 мм и 36 кг |
|---|---|
| Груз | 5 кг — предел, в который входит всё, что закреплено на звене или фланце: захватом, инструментом, клапанами и самим предметом |
| Повторяемость по XY | ±0,02 мм у 650, ±0,03 мм у 850 |
| Диапазоны осей | J1 — ±170°, J2 — от −190° до +45°, J3 — от −29° до +256°, J4 — ±190°, J5 — ±120°, J6 — ±360° |
| Скорость осей | 650: J1 — 328 °/с, J2 — 300 °/с, J3 — 375 °/с; 850: J1–J3 — по 250 °/с; у обеих J4 и J5 — 375 °/с, J6 — 600 °/с |
| Момент инерции | J4 и J5 — до 0,295 кг·м², J6 — до 0,045 кг·м² |
| Защита | IP40 у основания и суставов — у стандартного исполнения и исполнения для чистых помещений; у IP54/65 — основание IP54, суставы J4–J6 IP65; Class 10 по чистоте имеет лишь чистое исполнение |
| Питание | однофазное 200–240 В AC (10 А) и 24 В DC (6 А) |
| Среда | +5…+40 °C, влажность 5–90 % без конденсата; по руководству I599 — работа на высоте не выше 1000 м; вибрация в работе до 4,9 м/с² (0,5 G), хранение и перевозка — при −25…+60 °C |
| Воздух и провода | семь воздушных линий: шесть от входа AIR1 через три встроенных электроклапана и одна AIR2 напрямую ко второму звену, подключение BSPT1/4; десять пользовательских проводов, до 1 А на линию |
| На борту | 12 входов и 8 выходов, 2 входа слежения за конвейером, порт RS-232C; Robot Vision Manager; функции ePLC (Connect и I/O) есть лишь при Standard Control |
Исполнения и поставка
| Standard Control | 17210 — eMB-60R; 17211 — eMB-60R и ePLC; 17212 — eMB-60R и SmartController EX; 17213 — Add-On; 17214 — eMB-60R, ePLC и SmartController EX; после дефиса — 36 для Viper 650 и 38 для 850, в конце 000 — стандартное исполнение, 010 — IP54/65, 020 — для чистых помещений (17212-38010 — Viper 850 IP54/65 со SmartController EX) |
|---|---|
| Integrated Control | RL6-2066000, RL6-2066010, RL6-2066020 — Viper 650; RL6-2068000, RL6-2068010, RL6-2068020 — Viper 850; контроллер NJ501-R |
| ePLC | eMB-60R и SmartController EX с eV+ 2.3 и новее поддерживают работу с NJ/NX/NY |
| В комплекте | блок eMB-60R или eCS-ECAT, кабель от блока к роботу 4 м (у eMB-60R), кабель XSYSTEM 1,8 м, выносная панель с аварийной остановкой, USB-накопитель с документацией и ACE; у комплектов со SmartController EX — ещё XSYS-кабель и FireWire-кабель на 4,5 м |
| Дополнительно | пульт T20 с кабелем 10 м (10046-010), модули IO Blox — 90356-30200 и до восьми 90356-30100, IPC Application Controller (20152-000) — промышленный компьютер, на котором запускаются Robot Vision Manager и PackManager; источник 24 В DC, 10 А, 240 Вт (23912-000) |
Установка и обслуживание
Опорная поверхность — с отклонением от плоскости не больше 0,1 мм на 500 мм. Робот крепят четырьмя болтами M10 класса 12.9, затяжка — 70 ± 14 Н·м; в резьбовые отверстия ставят болты длиной 30 мм с шайбами, в сквозные Ø 12 мм — с простыми и пружинными шайбами с обеих сторон. Положение фиксируют двумя штифтами из комплекта, круглым и ромбическим: они уменьшают смещение при снятии и установке робота и вибрацию в работе. Выносную панель ставят вне рабочей зоны робота, заземляют робот проводом от 12 AWG с сопротивлением меньше 10 Ом. Раз в полгода проверяют аварийную остановку, кнопку разрешения, ключи и блокировки ограждения, а также затяжку болтов; батареи энкодеров меняют раз в 2–7 лет.
Документы
Основной документ — собственный даташит серии Viper 650/850 на английском, Cat. No. I897-E-01 на последней странице; он описывает оба вида управления. Листы Viper в каталоге OMRON I822-E1-22 (с. 56–59) описывают исполнение с eMotionBlox-60R, а с. 26–29 — исполнение с EtherCAT для NJ501-R. Установку, подключение и уход описывают английские руководства: для eMB-60R — I599-E-05, для исполнения с EtherCAT — I654-E-02. Viper 650 и 850 показаны и в русской брошюре «Роботизация», обзоре промышленных роботов OMRON. Все пять документов — в «Документации» карточки.