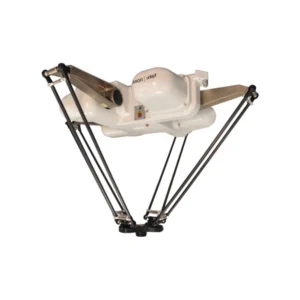
Параллельный робот Hornet
Документация
Цена: Под заказ
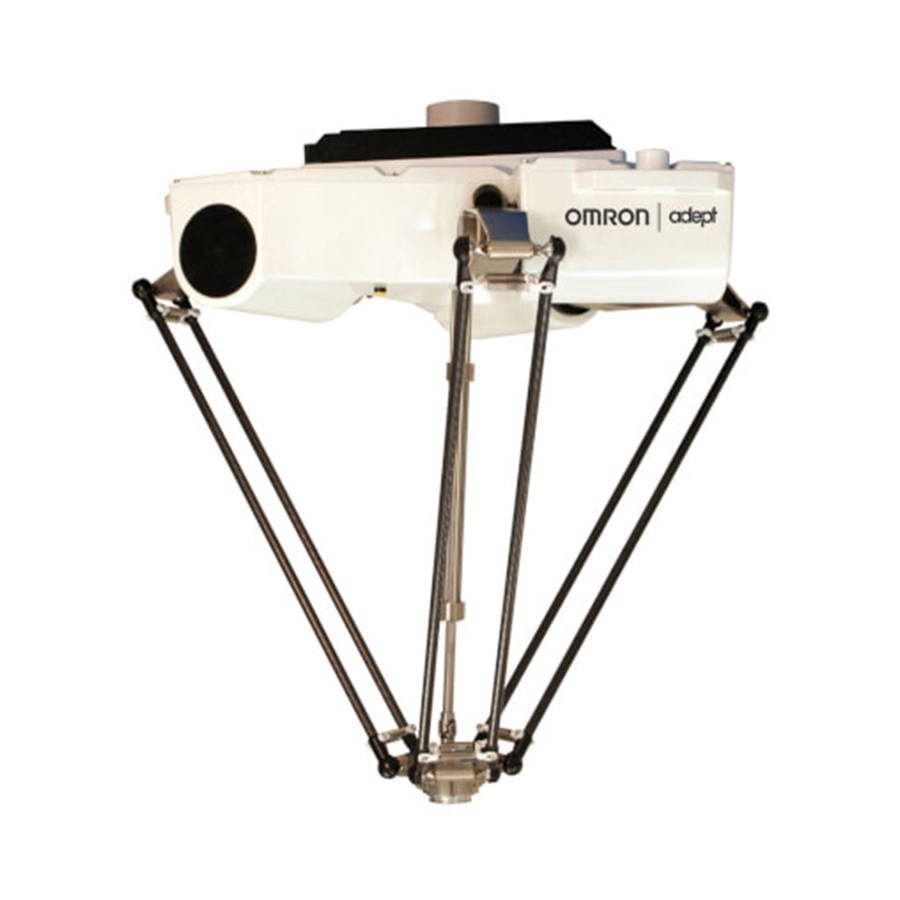
Пищевые продукты и напитки, фармацевтика, медицина — отрасли, для которых OMRON предназначает параллельный робот Hornet 565. Три рычага с внешними звеньями из углепластика на шаровых опорах ведут платформу в круге диаметром 1130 мм при высоте рабочей зоны 425 мм, а сам робот крепят сверху за три опорные лапы. Моделей две: с неповоротной платформой из нержавеющей стали (три оси, нагрузка — 8 кг) и с платформой J4 из химически никелированного алюминия, которую четвёртый двигатель через вал поворачивает на ±360° (нагрузка — 3 кг). Усилители, сервоуправление и система eV+ находятся в блоке eAIB на основании робота — кабелей от этого меньше. Робот следит за конвейером, идущим со скоростью до 1,4 м/с, и рассчитан на несколько захватов на одной платформе; программируют его в ACE на eV+ или, через ePLC Connect, по IEC 61131-3.
Четырёхрычажный Quattro берёт больше — до 15 кг — и в исполнении HS допущен USDA к переработке мяса и птицы; дельта-робот X-Delta 3+1 выпускается и с защитой IP69K. Все модели — в разделе «Промышленные роботы», контроллеры NJ — в карточке NJ.
Характеристики
| Модели | три оси, неповоротная платформа — 17201-45600, с защитой IP65/67 — 17201-45610; четыре оси, платформа J4 — 17201-45604 и 17201-45614; исполнения Add-On к имеющемуся SmartController EX — 17203-… |
|---|---|
| Рабочая зона | Ø 1130 мм, высота 425 мм; поворот платформы J4 — ±360° |
| Груз | 8 кг с неповоротной платформой, 3 кг с платформой J4 |
| Время цикла | установившийся режим, +20 °C, путь 25/305/25 мм (цикл Adept), три оси / четыре оси: 0,1 кг — 0,32 / 0,35 с; 1 кг — 0,34 / 0,37 с; 3 кг — 0,38 / 0,42 с |
| Конвейер | слежение при скорости ленты до 1,4 м/с, два входа энкодеров |
| Рычаги | упоры ограничивают внутренние рычаги углами от −53° до +114,6°; шаровые опоры внешних звеньев дают около ±60° и смазки не требуют; в центре платформы — отверстие 38 мм под воздух и провода |
| Защита | верх основания — IP20 у стандартного исполнения и IP65 у IP65/67; снизу основание защищено по IP65, платформа и рычаги — по IP67 |
| Повторяемость | ±0,10 мм |
| Блок eAIB | 12 входов и 8 выходов, порт RS-232C, зрение ACE Sight, ePLC I/O и ePLC Connect; внешние контроллеры — SmartController EX и NJ/NX/NY (с NJ/NX/NY — начиная с версии робота 2.3.C) |
| Питание | однофазное 200–240 В AC (10 А) и 24 В DC (6 А) |
| Среда | +1…+40 °C, влажность 5–90 % без конденсата, высота установки — до 1000 м |
| Масса | 52 кг с платформой J4, 48,6 кг с неповоротной |
Монтаж и уход
Три опорные лапы крепят к жёсткой раме болтами M12 × 1,75 из нержавеющей или оцинкованной стали с моментом 61 Н·м; в отверстиях стоят пружинные резьбовые вставки Heli-Coil, так что стопорные шайбы не нужны. Перевозят робот только вертикально, а платформу, внешние звенья и вал поворота отправляют отдельно и ставят на месте; у платформы J4 важно угловое положение относительно основания — порядок выверки дан в руководстве. OMRON предлагает раз в неделю протирать салфетками или мыть водой внешние звенья, шаровые пальцы и платформу, а весь робот тогда же мыть на месте (Clean In Place); окончательный порядок задают правила HACCP. Умеренные моющие средства для пищевого оборудования при комнатной температуре материалы робота переносят, сильнощелочные не подходят, кислотные в целом несовместимы.
Документы
Характеристики и коды собраны в Industrial Robotics Automation Catalog OMRON (английский, Hornet 565 — с. 36–37, код I822-E1-22 на последней странице); отдельного даташита с кодом у Hornet 565 нет. Устройство робота, монтаж, мойку, уход и все технические данные описывает английское руководство пользователя Hornet 565 I596-E-08. Hornet 565 есть и в русской брошюре «Роботизация» — обзоре промышленных роботов OMRON; все три файла — в «Документации» карточки.